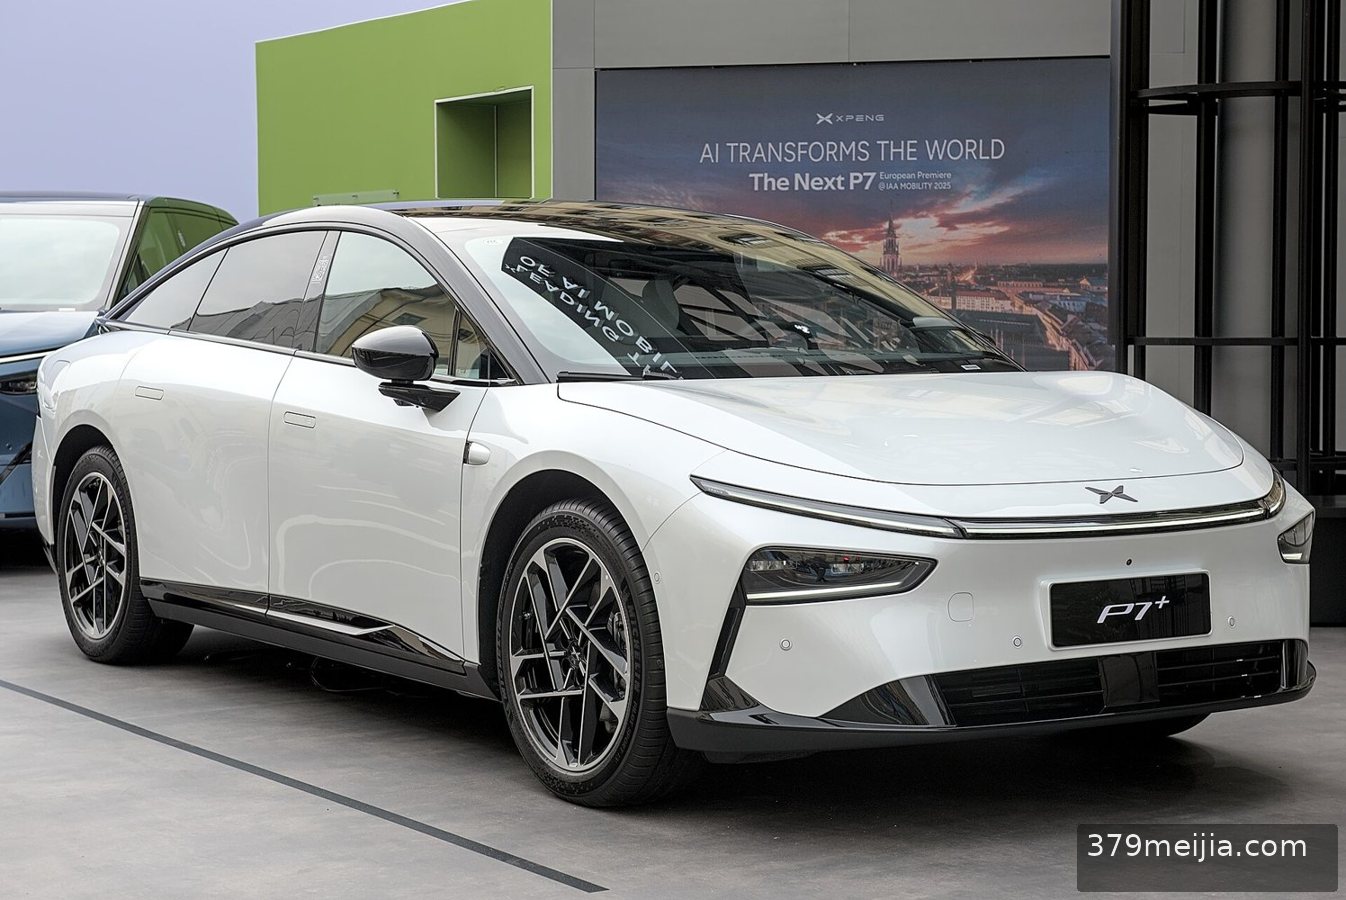
观察与比较
AI汽车|围绕车端推理与云端处理做一次停车出场对照
部分任务在车端完成,部分需要网络服务,功能响应取决于具体架构和连接条件。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
部分任务在车端完成,部分需要网络服务,功能响应取决于具体架构和连接条件。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
不同精度、任务和功耗条件下的算力数字表达不同含义。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。供阅读比较与后续查证。
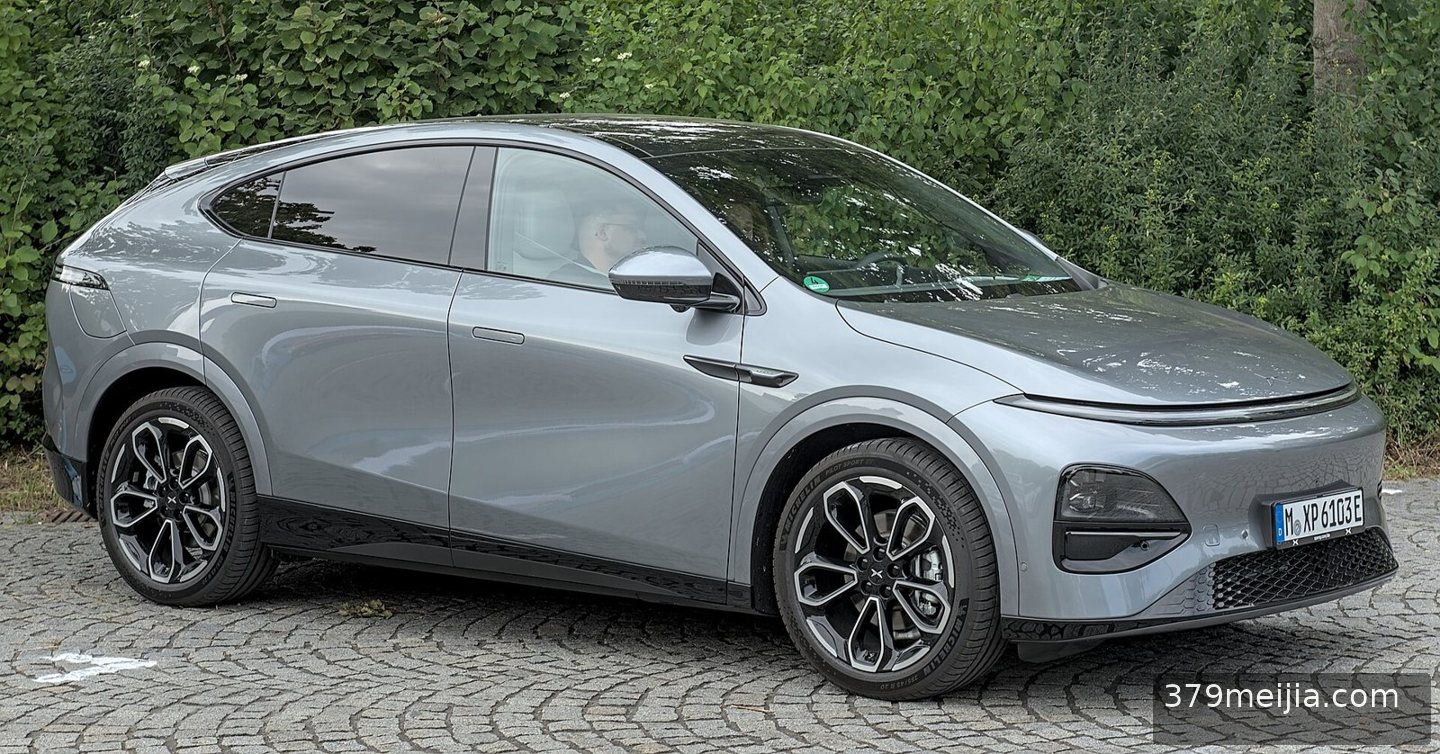
航空相关设备需要符合适用的设计、运行、空域与人员要求,地面车辆经验不能直接替代。本篇结合停车出场整理观察要点与适用范围。
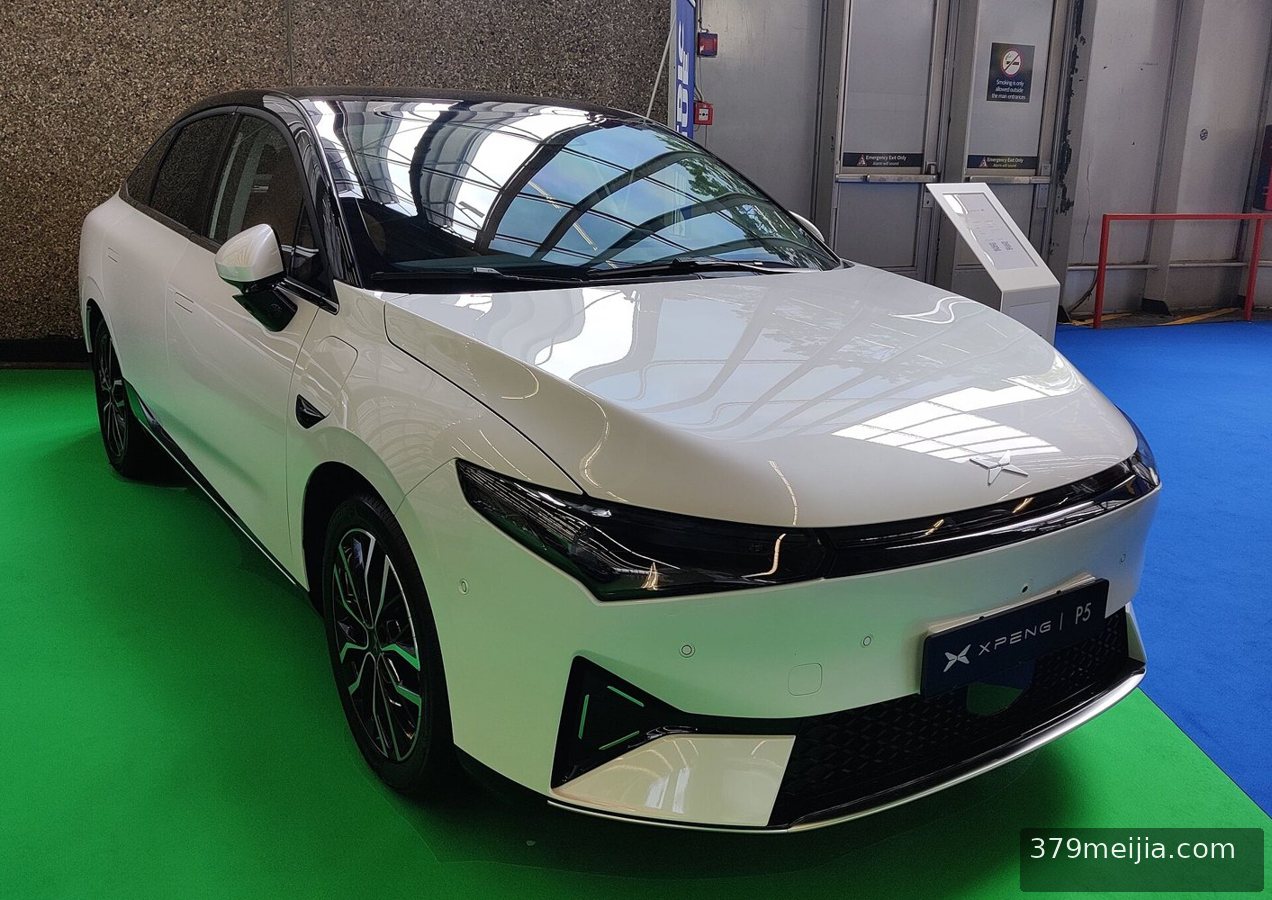
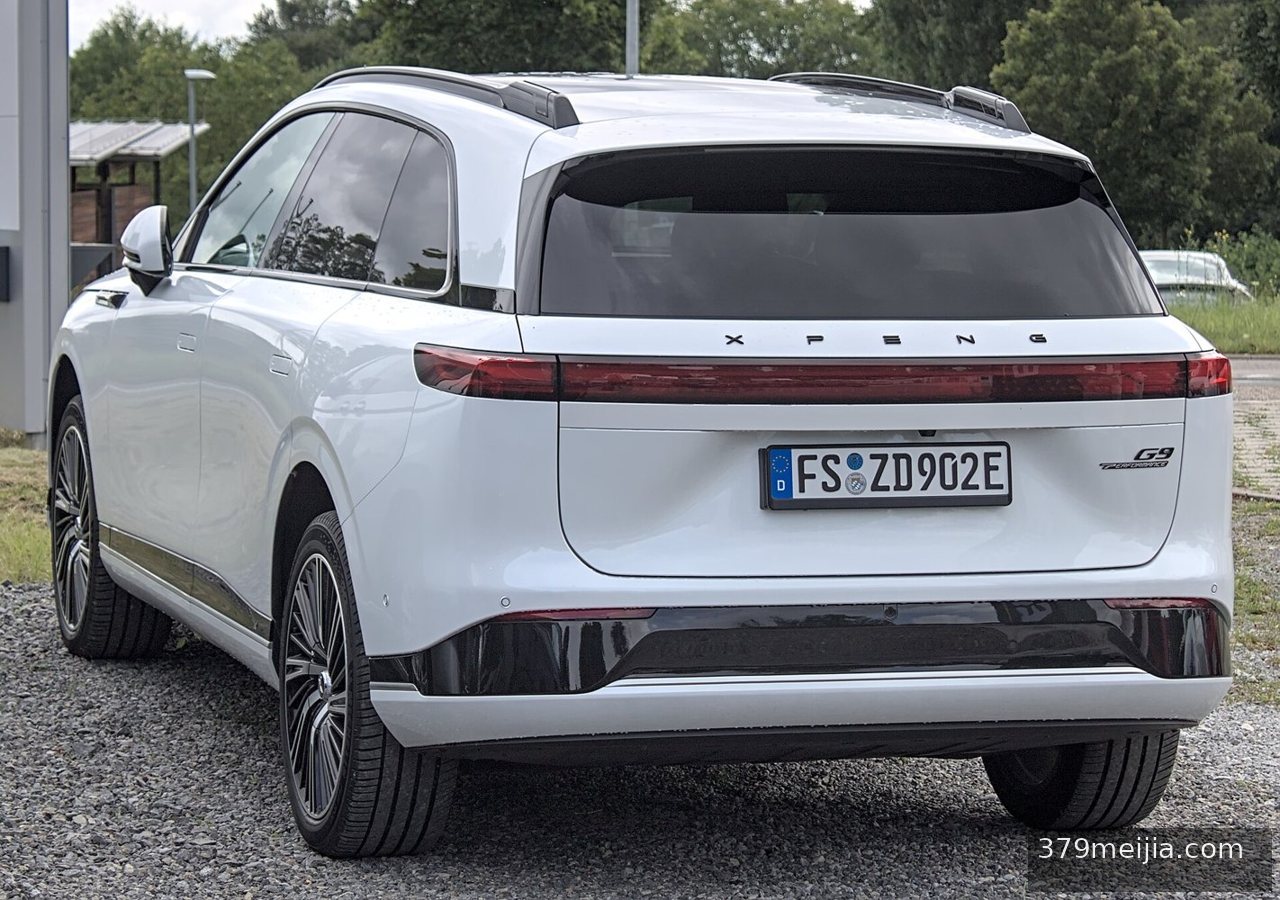
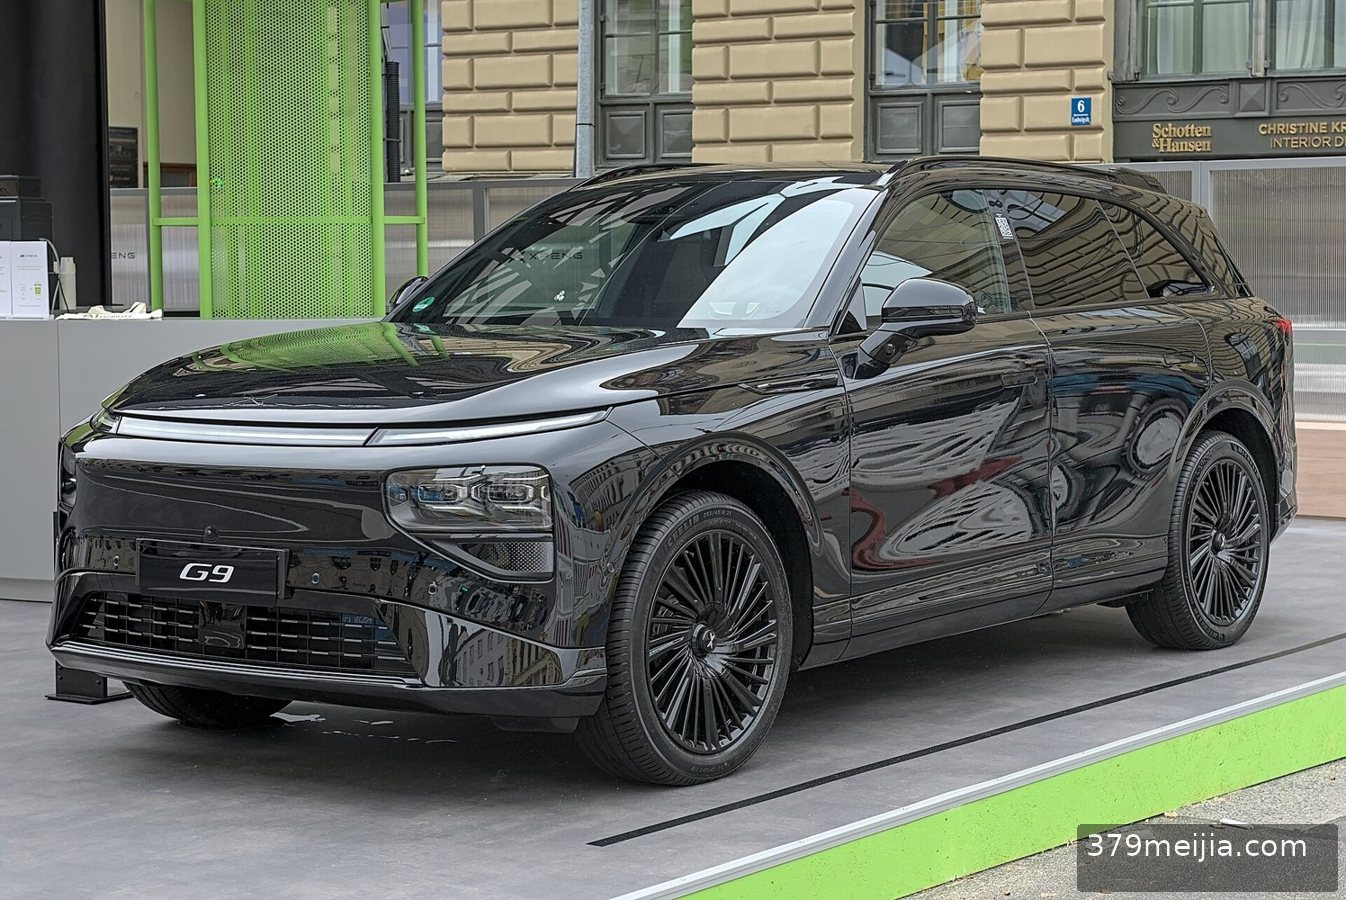
更新或恢复操作对账号、设置与功能的影响需要按具体版本说明确认。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
卫星信号受到遮挡时,系统可能结合其他传感信息维持估计,但其精度和稳定性仍受环境与算法影响。本篇结合停车出场整理观察要点与适用范围。
高架、地面和辅路距离接近时,导航需要结合方向、轨迹与地图数据区分道路层级。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
摄像头需要有可用视野,雨水、污物和强光都可能影响图像质量,传感器数量并不能直接等同于可用性。本篇结合停车出场整理观察要点与适用范围。
涉及目的地、联系人和车辆设置的语音操作,需要确认系统识别的是哪个对象,而不是只听到回应就认为执行正确。本篇结合停车出场整理观察要点与适用范围。
路况颜色通常来自某种数据估计,可能受采样车辆、更新时间和路段划分影响。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。